自分と世界とをつなぐ最高のインターフェース
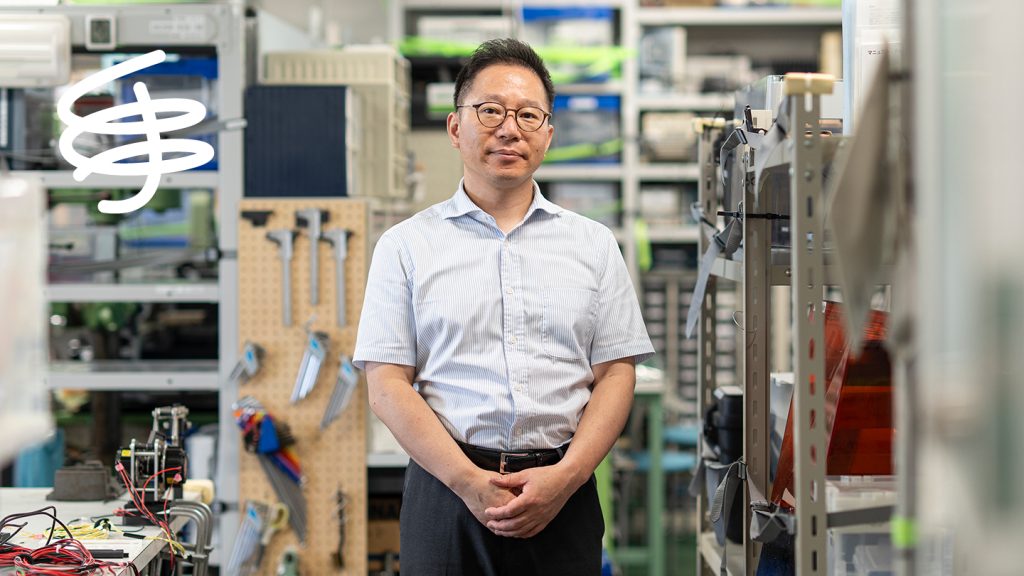
昆陽雅司(東北大学大学院情報科学研究科 応用情報科学専攻 身体性知能ロボット学分野 教授)
2026.11.16 Mon
この記事を読んでいるあなたの手元には、PCのキーボードやスマホがあるかもしれない。指先はキーボードの質感や弾力を感じながら、強すぎず弱すぎずちょうどいい力で文字を打ったり、マウスを動かしたり、スマホをほどよく握って画面をスクロールしたりしている。
そのように手は、外界のものに触れたり押したり撫でたり、上手にコミュニケーションしている。力加減を間違えれば対象を壊してしまったり、反対に対象からなんの反応も得られなかったりするはずだが、私たちの手は、たいていはそんな失敗をすることもなく、対象に応じてちょうどいい力で働きかけている。あらためて考えてみれば、これはずいぶん不思議なことではないだろうか。
そんな素朴な疑問をもって、ここで「手」についてのお話を伺うのは東北大学大学院情報科学研究科 応用情報科学専攻 身体性知能ロボット学分野の昆陽雅司教授である。「身体性知能」という新しいテーマを掲げて研究室を立ち上げた昆陽教授は、人の触覚機能のしくみの解明と、触覚技術の革新をめざしている。触覚を科学し、その知見を工学に生かす「ハプティクス」の研究に取り組んできた昆陽教授にとって、手とはいったいどのようなものなのだろうか。
手の知性とはなにか
昆陽
私の研究室の名前にもある「身体性知能」という言葉が、研究の一つのキーワードです。人間がなにかをするときには、まず「こう動きたい」という認知があり、それに応じて筋肉が動きます。そして、動いた結果として感覚が生まれ、それが次の行動につながっていく。「認知・運動・感覚」の三つが循環していて、どれか一つが欠けてもうまくいきません。
たとえば、刃物を研ぐ職人さんの手の感覚は普通の人よりも研ぎ澄まされていると思われるかもしれませんが、熟練であっても指先の感覚受容器そのものの性能が高いわけではありません。「どんな動きをすると、どんな感覚が生まれ、それがどういう状態を意味するのか」という関係を学習し、うまく働かせることに長けているのです。
私たちが開発したものではありませんが、「触覚コンタクトレンズ」という技術があります。物に触れたときに生じる皮膚の変形を増幅し、指先で微細な凹凸を感じ取りやすくする装置です。自動車のボディを成形する金型の検査などに応用されています。この装置を使って金型の表面をなぞると、わずかな凹凸にも気づきやすくなります。その感覚を覚えると、装置を外しても凹凸に気づけるようになります。「こういう動きをしたときに、こういう感覚が生まれたら、そこには凹みがある」という関係を学習するわけです。このように、技能を身につけるというのは、単に筋力を高めたり感覚を鋭くしたりすることではなく、動きと感覚、そしてその意味との関係を学習することです。そこに、身体性知能の重要な働きがあると考えています。
私たちはなにを感じているのか
昆陽
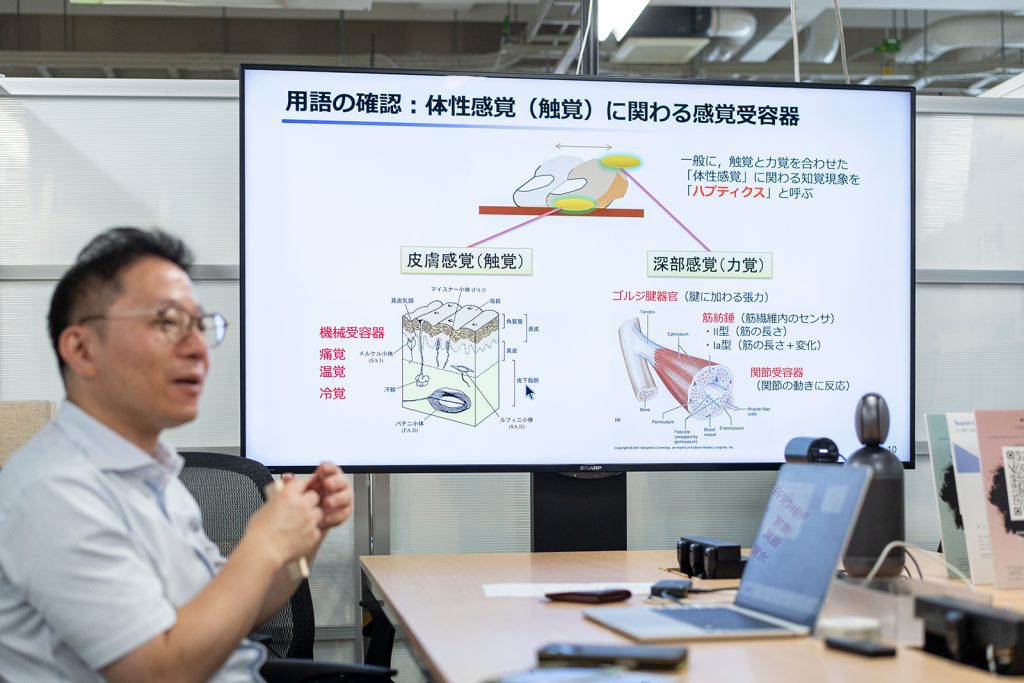
いわゆる「触覚」に関する感覚には、いろいろな種類があります。たとえば、筋肉や腱には、自分の体がどの位置にあるか、どれくらいの力が加わっているかなどを感じ取る感覚受容器があります。こうした感覚は「深部感覚」と呼ばれます。一方、皮膚の中にも「皮膚感覚」と呼ばれるさまざまな感覚受容器があり、指先が物に触れたことや、その柔らかさなどを感じ取っています。机に指先をそっと当ててみると、力を加えなくても触れたことがわかります。少しずつ力を加えると、筋肉や腱に関係する感覚も加わってきます。でも、どこからが皮膚の感覚で、どこからが筋肉や腱の感覚なのか、私たちには区別がつきません。手の運動には前腕にある筋肉も含めて約30本が関わり、片手の手のひらの皮膚には、触覚を伝える神経繊維が約1万7000本あると推定されています。これらの神経繊維はそれぞれが異なる情報を受け取っていますが、私たちはその一つひとつを別々に感じているわけではありません。さまざまな情報が脳の中で統合され、「いま何かに触れている」「柔らかい物を触っている」といった一つのイメージになる。それが私の言う「感覚」です。私たちが感じているのは、感覚受容器が受け取った物理的な情報そのものではなく、脳がその情報をもとに再構成したイメージなのです。
では、そもそも指先の感覚受容器はなにを感じ取っているのでしょうか。実は、物の柔らかさやザラザラした質感ではなく、物に触れたことで生じる自分自身の「皮膚の変形」です。ぬいぐるみの柔らかさを確かめたいときは指で押してみるし、表面がザラザラしているかを確かめたいときには指を横に滑らせてみる、というように、私たちはなにを感じ取りたいかによって無意識に手の動かし方を変えています。柔らかい物と硬い物では、押したときに皮膚の変形の違いがあらわれ、表面のザラザラは横に滑らせたほうが皮膚の変形に違いがあらわれやすい。そうして得られた情報から、物の性質を感じ取っているのです。
この「皮膚の変形」は、私たちの研究でも重要なテーマです。ザラザラした面を指でなぞると、皮膚の表面近くと深部とでは異なる変形や振動が起こります。深さによって異なる種類の感覚受容器があり、それぞれが異なる刺激を捉えています。私たちの研究室では、こうした皮膚の変形を解析することに加えて、人工的に再現することを目指しています。
なぜ再現するのかというと、触覚がどのような仕組みで生まれているのかをより深く理解するためです。ある刺激を人工的に与えてみて、それによって感じ方や手の動きがどう変わるかを調べたり、刺激の一部を省略しても同じ感覚が生まれるのかを確かめたりする。そうすることで、人がある感覚を得るために、どのような情報を本当に必要としているのかがわかってきます。このように、現象を分析するだけでなく、実際につくり直してその働きを確かめる研究方法を「構成論的アプローチ」と呼びます。私たちは、触覚を再現する技術を開発することを通して、人間の触覚そのものの仕組みを解き明かそうとしているのです。
触覚を記録し、共有する
昆陽
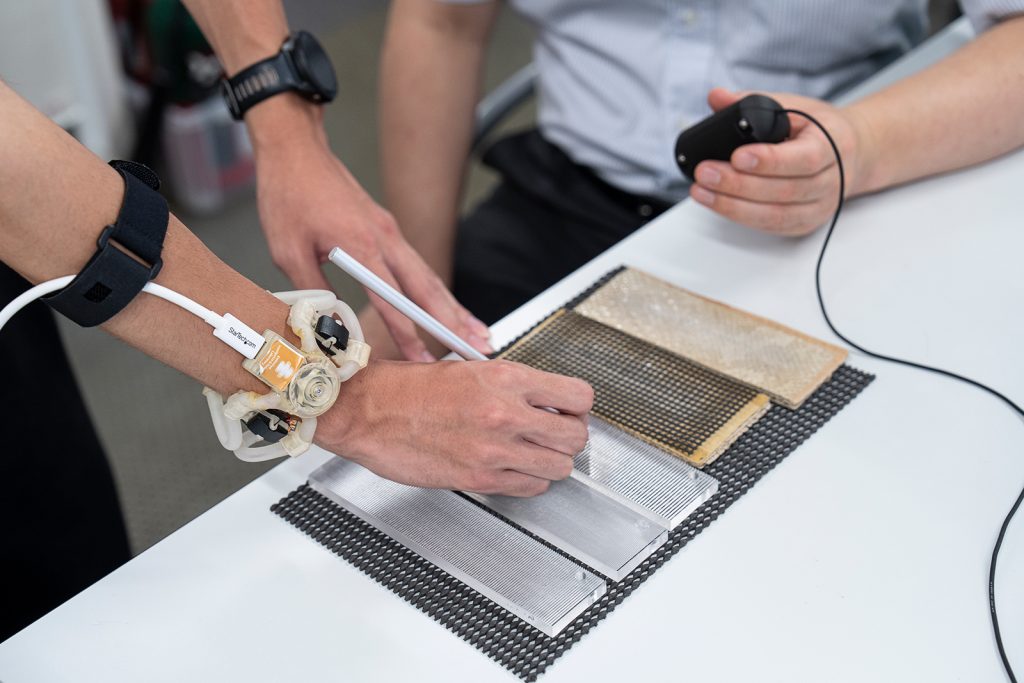
触覚のなかでも特に私たちが注目するのが「振動」です。たとえば鉛筆で文字を書くとき、紙とペン先の摩擦によって振動が発生します。従来は、その振動を感じるのは鉛筆に触れている部分だと考えられていましたが、最近の研究では、振動は手全体に広がっていくことがわかってきました。これまで伝わりにくいと考えられていた高周波の振動も、地震の波のように手全体に伝わっていくのです。皮膚の深いところには「パチニ小体」という、微細な振動にも反応する非常に感度の高い受容器があります。私たちは、触れている場所だけでなく、手の中を伝わっていく振動の広がり方なども手がかりに、触感を得ていると考えられます。
この仕組みを応用して開発したのが、腕輪型の触覚デバイスです。手首に装着するだけで、物に触れたときの振動を記録し、別の人に伝えることができます。振動を受け取るだけでなく、送り返すこともできます。この技術の応用先の一つが、熟練者の技能の伝承です。たとえば、新潟県の燕三条で、職人さんがニッパーの刃を研ぐ作業を調べました。熟練者と若手の職人さんは、見た目には同じような作業をし、削り取る量もほとんど変わりませんが、振動を計測すると大きな違いがありました。熟練者は一回の動作の中盤で強く削っているのに対し、若手は序盤と終盤で多く削っていた。若手本人は熟練者と同じように作業しているつもりでも、実際には違うことをしていたのです。こうした違いは見た目だけではなかなかわかりません。
重要なのは、単に振動が強いか弱いかではありません。どんな動きをしたとき、どのタイミングで、どんな振動が起こっているか。力の加え方や動きと振動との関係を捉えることが大切なのです。そこで私たちは、振動を可視化したり、他の人が体感できるようにしたりする研究を進めています。熟練者がどんな感覚を得ながら作業しているのかを知り、自分の動きと比較できれば、これまで長い時間がかかっていた技能の習得を助けられるかもしれません。
ただし、熟練者の感覚を体験するだけで、その技能が身につくわけではありません。「この動きをすると、この感覚が得られる」という関係を、自分自身の身体で学習する必要があります。現在は、振動だけを再現する場合と、力の情報も合わせて再現する場合とで、学習の効率がどう変わるかなどを調べている段階です。
また、この技術はロボットの遠隔操作にも応用できます。ロボットの手先に振動センサーを取り付け、その情報を操縦者の手元に伝えることで、ロボットが物に触れたときの感覚を人間も得られるようにする。そうすれば、遠く離れた場所にあるロボットを、より繊細に操作できる可能性があります。
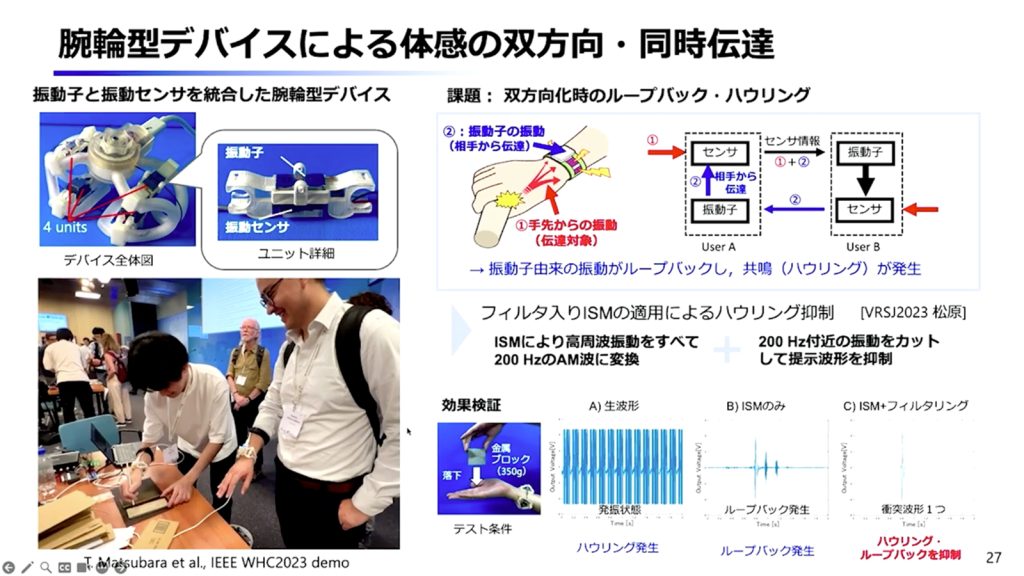
特に28:00あたりから、この腕輪型触覚デバイスについての説明やデモの様子を見ることができる。
触覚を人工的につくり出す
昆陽
振動のほかにも、触覚には重要な情報があります。その一つが「皮膚の変形の分布」です。たとえば、硬い物を指で押すと、皮膚の変形は接触面の中心付近に集中しますが、柔らかい物では広い範囲に分布します。私たちは、そうした違いも手がかりに、物の硬さや柔らかさを感じ取っています。
この皮膚の変形の分布を人工的に再現するのは非常に難しく、そこで私たちが研究しているのが皮膚を「吸引」する方法です。皮膚を押すのではなく、吸い上げる。不思議なことに、吸引する穴の大きさなどを適切に調整すると、人は皮膚が押されているのか、吸われているのかを区別できなくなります。皮膚の内部にある感覚受容器の位置で、押した場合と吸った場合の変形の分布が似たものになるように設計することで、同じような感覚を生み出せます。
この仕組みを利用して、物の柔らかさを感じ分けられるような装置を開発しています。さらに、指の変形をリアルタイムでシミュレーションし、吸引による刺激と組み合わせることで、実際には存在しない突起に触れたような感覚をつくり出す研究も行っています。
また、ロボットアームを組み合わせて力の情報も再現すると、実際には存在しない物体を押し込んでいるような感覚を生み出すこともできます。こうして人工的につくり出した触覚によって、人がどのタイミングで手を止めるのか、どのような刺激が手の動きに影響するのかを調べています。
そして、触覚のもう一つの重要な情報が「滑りの感覚」です。私たちは重さの違う物でも落とさずに持つことができますが、物を握っている指先の接触面では「局所滑り」という現象が起きています。皮膚の一部がわずかに滑り始めると、それに反応して握る力を強めるという反射が起こっているのです。最初から強く握ってしまえば、物を潰してしまうかもしれませんし、器用に動かすこともできませんが、滑りを感じ取って握る力を調整することで、私たちは必要最小限の力で物を持つことができるのです。
私たちの研究では、滑りの感覚に関係する「マイスナー小体」という受容器が反応しやすい人工的な刺激を与える実験も行いました。すると、実際に握る力を強める反射が起こることを確認できました。つまり、人間は触覚情報を手がかりに、無意識のうちに握る力を調整しているということです。この仕組みは神経生理学の研究でも確かめられています。
ここまで、振動、皮膚の変形の分布、滑りという三つの情報についてお話ししました。この三つの情報を再現できれば、皮膚で感じる触覚をおおむね再現できると考えています。ただし、三つすべてを再現する必要があるかというと、必ずしもそうではありません。振動だけでも、物をこすっているような感触を再現できます。これは、脳が限られた情報をもとに、足りない情報を補いながら、一つの感覚を再構成しているからです。物理的な情報をすべて忠実に再現しなくても、人間にとっては十分にリアルな触感を生み出せる可能性がある。そういう意味でも、振動は触覚の再現において非常に重要な情報なのです。
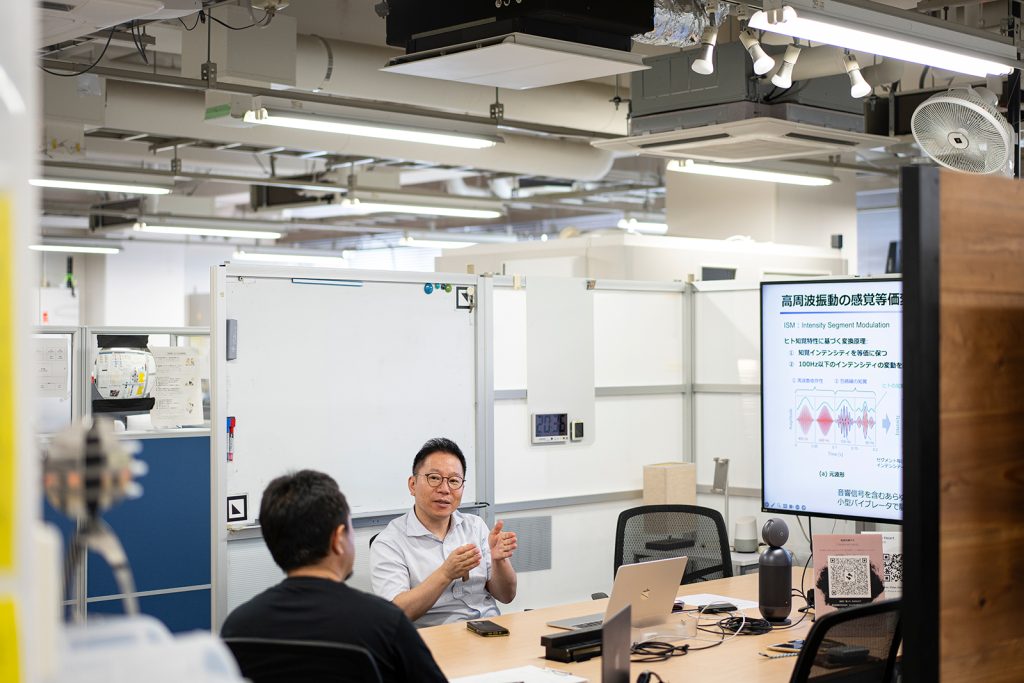
手は世界と自分をつなぐインターフェース
昆陽
私たちの手は、自分と世界をつなぐインターフェースです。インターフェースとして重要なのは、入力と出力の両方の働きを備えていること。手は物を動かしたり、回したり、力を加えたりして世界に働きかけることができます。それが「出力」です。そして、働きかけた結果が感覚として返ってくる。それが「入力」です。
手は、出力の面では非常に器用ですし、入力の面でも、たくさんの感覚受容器を備え、非常に敏感です。その両方の働きがあるからこそ、優れた動作ができる。私は、手は人間の器官の中でも、自分と世界をつなぐインターフェースとしての最高傑作だと思っています。
私はどちらかというと感覚の研究者なので、関心があるのはとくに「入力」のほうです。手の器用さは、筋肉の制御だけで実現しているのではありません。感覚と運動が組み合わさることで成り立っています。
さらに言えば、感覚は運動の結果として得られるだけでなく、運動の目標にもなっています。人は「こういう感覚が得られればうまくいく」というイメージをもって動作し、その結果として得られた感覚をもとに、次の動作を修正していくのです。私自身は、手の仕組みそのものに興味があります。その仕組みを理解するために、触覚を人工的に再現する装置をつくり、人間がどのように感じ、どのように動くのかを調べています。
一方で、私は工学の研究者ですから、解明した仕組みを新しい技術に生かし、人間の能力を拡張したいという思いもあります。熟練者の技能を学ぶための技術や、ロボットの遠隔操作などは、その一例です。人間の仕組みを解き明かすことと、その仕組みを使って人間ができることを拡張すること。その両方が私の研究の柱になっています。
ただ、手にはまだまだ不思議なことがあります。先ほどお話ししたように、手には非常に多くの感覚受容器があり、それぞれ異なる情報を、異なる速さで受け取っています。それなのに、私たちは何の違和感もなく、一つのまとまった感覚として経験している。これほど複雑な情報が、どうして一つの一貫したイメージになるのか。そこが私にはとても不思議で、人間のすごいところだと思います。その仕組みを少しでも解き明かしたい、と思っています。
昆陽 雅司(こんよう まさし)
専門はレスキューロボット、触覚インターフェース、ロボティクス、バーチャルリアリティ。1999年に神戸大学工学部情報知能工学科卒業。神戸大学大学院自然科学研究科情報知能工学専攻博士課程前期課程修了、同研究科システム機能科学専攻博士課程後期課程修了を経て、2004年博士(工学)取得(神戸大学)。慶應義塾大学大学院理工学研究科助手を経て、2005年より東北大学大学院情報科学研究科助手、2007年同助教、2009年同准教授、2024年同教授。2025年より国立研究開発法人新エネルギー・産業技術総合開発機構(NEDO)イノベーション戦略センター上席研究員を兼任。株式会社TouchStar共同創業者。
Text 空豆みきお
Photo 三浦晴子